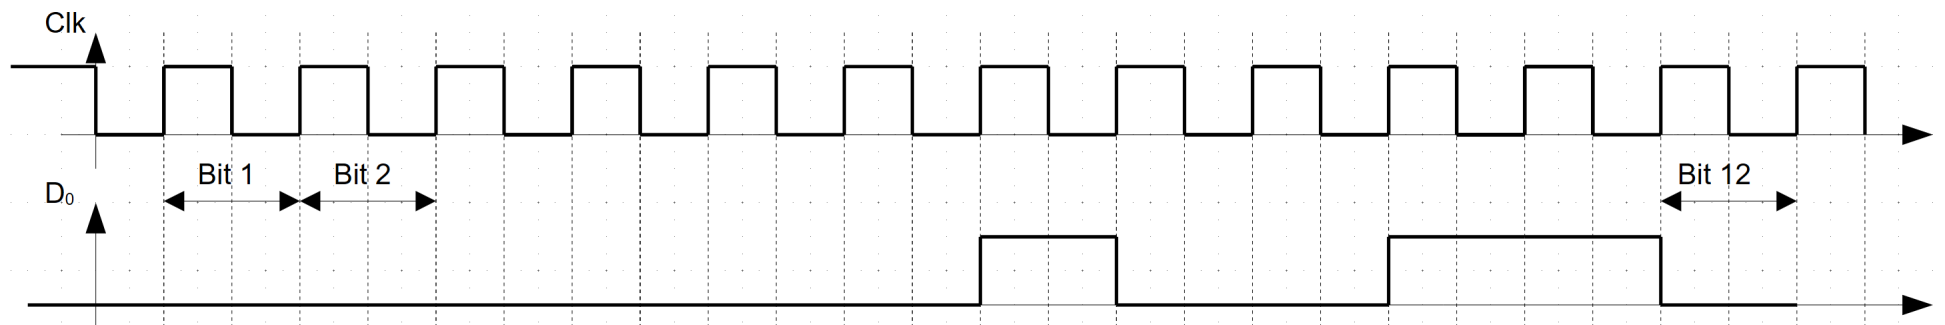
Détermination d’une position à partir d’une trame
On s’intéresse uniquement à la valeur de la donnée (sur 12 bits) dont la trame est de type LSB First.
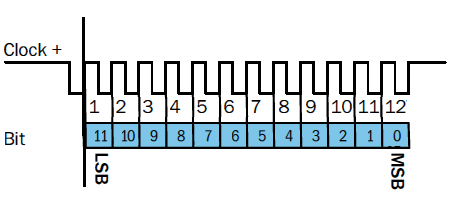
Angle de rotation du moteur à partir d’une trame
Q16. A partir de la trame suivante, déterminer la valeur binaire puis la valeur décimale. En déduire l’angle de rotation du moteur (en degrés et en tours). Puis, donner la valeur en mm du déplacement de l’effecteur.